PROLEXIA est présente dans le domaine de l'océanographie
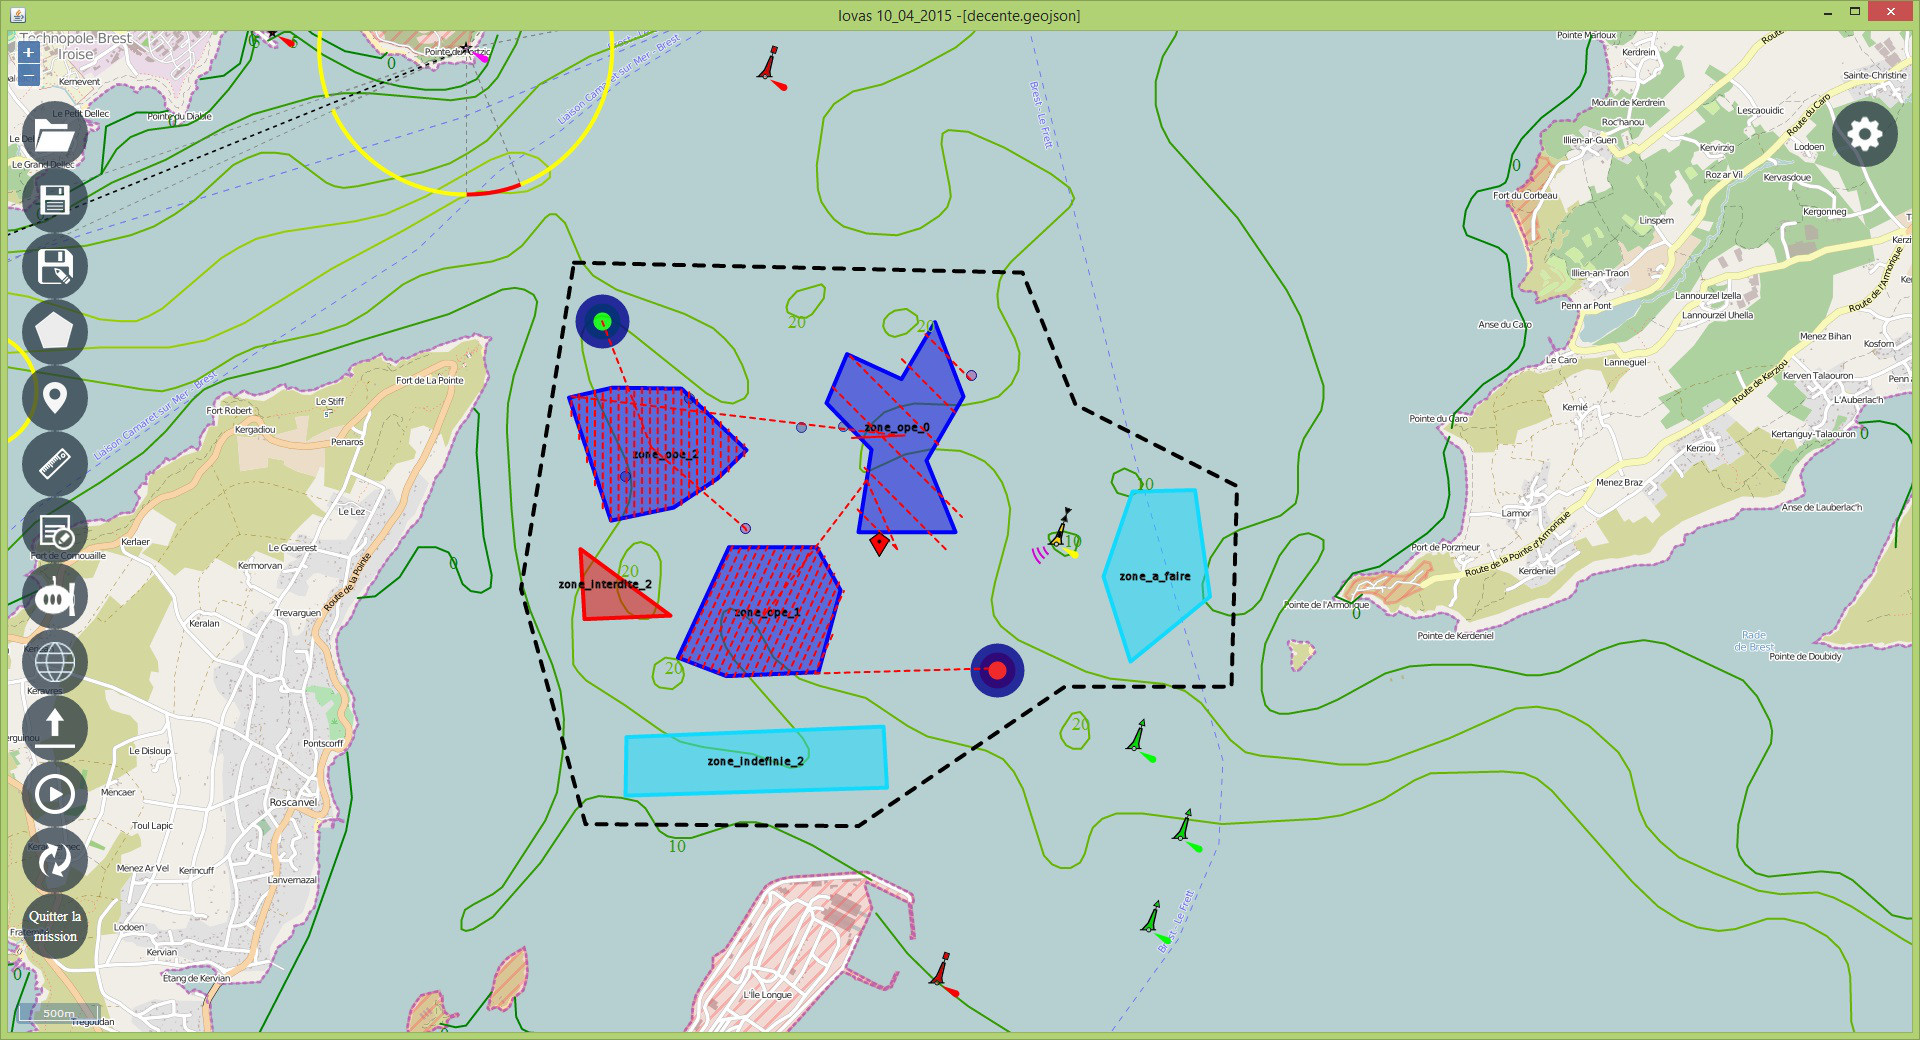
IOVAS
IOVAS (Interface Opérateur pour Véhicule Autonome Sous-marin) est un outil de préparation et de supervision de mission développé pour le compte du GESMA (2005 – 2013). IOVAS utilise les données d’environnement du Guide METOC (données du SHOM).
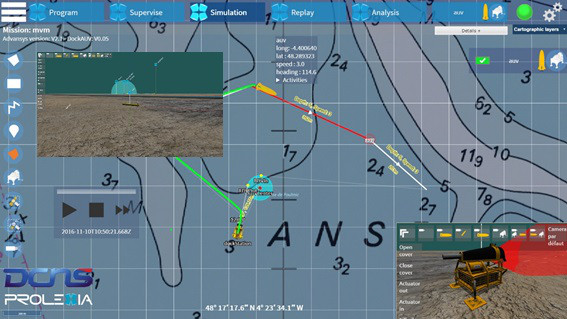
DockAUV
L’outil DockAUV permet de programmer, de superviser, de simuler et d’analyser une mission mettant en œuvre un AUV (Autonomous Underwater Vehicle) et sa station de Docking. L’objectif est de gérer les missions d’AUV pouvant intervenir sur des missions de surveillance de zones ou de l’environnement ou sur des tâches de maintenance.